Hücrelerin çoğu tutucuda takılır
Bir robot hücresinin devreye alınmasında en çok zaman çoğu zaman tutucuda kaybedilir. Parça hızlı harekette kayar, vakum bir koliyi tutar ama ötekini tutmaz, parmaklar parçanın yüzeyini çizer. Ürün değiştiğinde tutucunun da değişmesi gerektiği ancak o zaman fark edilir.
Tutucu ağır tasarlandıysa sorun daha derindir. Robot taşıma sınırına yaklaşır, hızlandırılamaz ve redüktörler beklenenden önce yıpranır. Robotun kendisi doğru seçilmiş olsa bile hücre hedef çevrim süresine ulaşamaz.
Tutucu tipleri
- Vakumlu tutucu: Vantuzlar ya da köpük vakum pedleriyle düz ve kapalı yüzeyleri tutar. Koli, sac, cam ve plastik panel için uygundur. Gözenekli yüzeylerde, örneğin bazı oluklu mukavvalarda, vakum kaçağı hesaba katılmalıdır.
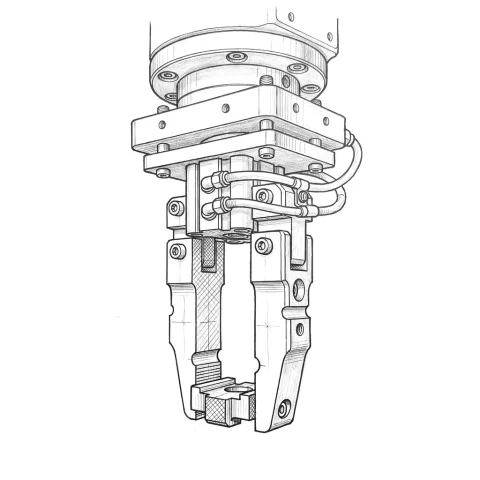
- Mekanik parmaklı tutucu: Pnömatik ya da elektrikli, paralel veya açısal hareketli parmaklar. Parmak uçları parçanın şekline göre işlenir. Makine beslemede ve montajda en yaygın tiptir.
- Manyetik tutucu: Çelik sacları ve parçaları tutar. Kalıcı mıknatıslı ve elektro-kalıcı mıknatıslı tipler, hava ya da enerji kesildiğinde parçayı bırakmayacak şekilde seçilebilir. İnce sacda birden fazla levhanın birlikte kalkmasına dikkat edilmelidir.
- Kombine tutucu: Aynı gövdede birden fazla tutma yöntemi. Örneğin paletlemede çuvalı taşıyan çatallar ve ara kartonu alan vantuzlar.
- Çift tutucu: Aynı gövdede iki tutucu. Makine beslemede robot tezgâha bir kez girer, biten parçayı alır ve ham parçayı bağlar.
Çok sayıda parça varyantı olan hücrelerde otomatik tutucu değiştirici (tool changer) kullanılır. Robot bir tutucuyu istasyona bırakıp diğerini alır; hava, elektrik ve sinyal bağlantıları değiştiricinin içinden geçer.
Tasarımda neye bakıyoruz?
- Taşıma kapasitesi ve atalet: Robotun taşıma kapasitesi hesabına yalnızca parça değil, tutucu da girer. Yükün ağırlık merkezi robot flanşından ne kadar uzaksa bilek eksenlerine binen moment o kadar artar. Bunu robot üreticisinin yük diyagramına göre kontrol ederiz.
- Parça varyantları: Tek tutucu birkaç parçayı ayarlanabilir parmaklarla tutabilir mi, yoksa tutucu değiştirici mi gerekir?
- Çevrim süresi: Tutucunun açılıp kapanma süresi ve parçayı güvenle tutarken robotun ne kadar hızlanabileceği çevrim süresine doğrudan yansır.
- Parça varlık kontrolü: Endüktif sensör, vakum anahtarı ya da parmak konum sensörü robotun parçayı gerçekten aldığını doğrular. Parça yoksa ya da yanlış oturmuşsa robot devam etmez.
- Hava ya da enerji kesintisi: Hava ya da enerji kesildiğinde parça düşmemelidir. Mekanik tutucularda yaylı tutma kuvveti koruması ya da çek valf kullanılır. Vakumlu tutucularda çek valf vakumu bir süre korur; ağır yüklerde buna mekanik bir destek eklenir. Manyetik tutucularda kalıcı mıknatıs kullanılır. Hangisinin yeterli olduğu risk değerlendirmesiyle belirlenir.
- Aşınan parçalar: Vantuzlar, parmak uçları ve köpük pedler zamanla aşınır. Bakım ekibiniz yedeğini rafta tutabilsin diye bunları standart ve kolay değiştirilebilir parçalardan seçeriz.
Bir sınırı da söyleyelim: parça robota her seferinde farklı konumda geliyorsa, bu sorunu hiçbir tutucu tek başına çözemez. Parça sunumu tutucuyla birlikte tasarlanmalıdır. Gerekirse görüntü işleme ile parça konumu bulunur.
Neler yapıyoruz?
- Parçaya ve hücreye özel tutucu tasarımı
- Taşıma kapasitesi ve atalet kontrolü, robot seçimine katkı
- Gövde, parmak ve adaptör parçalarının kendi atölyemizde talaşlı imalatı
- Pnömatik devre, sensör ve kablo/hortum yönlendirmesi
- Hücrede montaj ve devreye alma
- Mevcut hücreler için yeni parça varyantına uygun tutucu ya da tutucunun yeniden tasarımı
Paletleme için tutucu seçimi
Robotlu paletlemede tutucunun tipini ürün belirler: koli için bölgelere ayrılmış vakum, çuval için alttan taşıyan çatal tipi tutucu, kasa için kıskaç. Ara karton ya da boş palet de aynı tutucuyla alınacaksa tutucuya vantuz ya da palet çatalı eklenir.
Sık sorulan sorular
Mevcut robotumuz için yalnızca tutucu yaptırabilir miyiz? Evet. Robotun modelini, flanş ölçüsünü ve parçalarınızı görmemiz yeterli. Yeni tutucunun robotun taşıma sınırları içinde kaldığını kontrol ederiz.
Hazır tutucu mu, özel tutucu mu? Standart parmaklar, vantuzlar ya da paralel tutucular çoğu zaman tasarımın içinde zaten yer alır. Özel olan; parmak uçları, gövde ve parçaya uyan yerleşimdir. Hazır bir ürün işi görüyorsa onu öneririz.
Tutucu ne kadar sürede değiştirilir? Elle sökülüp takılan tutucularda hızlı bağlantı plakası kullanırız. Tutucu sık değişiyorsa otomatik tutucu değiştirici, değişim süresini birkaç saniyeye indirir.