Robot tekrar eder, parça etmez
Bir kaynak robotu programlanan yolu çok yüksek bir tekrarlanabilirlikle izler. Sorun, parçanın programın varsaydığı yerde olmamasıdır. Preslenmiş sacda bir iki milimetrelik sapma, aşınmış bir fikstür pimi ya da kaynak ısısıyla çarpılan bir parça dikişi yerinden kaydırır. Robot ise yine eski yola kaynak yapar.
Sahada sonuç hep aynıdır. Dikişin bir kenarı eksik kalır, yanma oluğu ya da delinme oluşur, operatör parçayı tamire ayırır. Yeniden işleme oranı yükselir, kesit kontrollerinde ret çıkar ve hücre kâğıt üzerindeki kapasitesine hiçbir zaman ulaşmaz.
Dikiş takibi nasıl çalışır?
Sektörde üç temel yöntem kullanılır:
- Dokunarak arama (touch sensing): Kaynak teli parçaya değerek referans noktalarını bulur. Az ek donanım gerektirir, ama her parçadaki arama süresi çevrim süresine eklenir.
- Ark ile takip (arc sensing): Robot salınım (weaving) yaparken ark akımındaki değişimden dikişin merkezini bulur. Belirli dikiş tipleri ve sac kalınlıkları için uygundur.
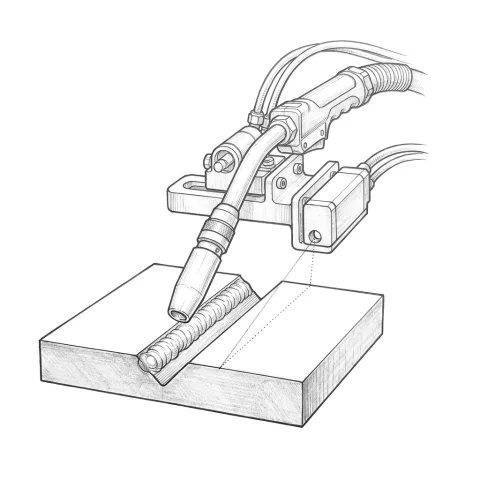
- Optik takip: Torcun önündeki bir sensör dikişi görür ve yolu kaynak sırasında düzeltir. Arama süresi eklemez. İnce sacda ve karmaşık geometride en esnek yöntemdir.
Piot'un geliştirdiği sistem kamera tabanlıdır. Kamera dikişi torcun önünde izler, sapmayı hesaplar ve düzeltmeyi kaynak devam ederken robot kontrolcüsüne gönderir.
Bir sınırı da baştan söyleyelim: dikiş takibi kötü bir fikstürü telafi etmez. Parça fikstüre her seferinde farklı oturuyorsa önce fikstürü düzeltmek gerekir. Keşif aşamasında buna birlikte bakarız.
Ne zaman gerekir?
- Dikişin konumu parçadan parçaya, tel ucunun tolere edebileceğinden daha fazla değişiyorsa
- Aynı hücrede farklı kalıplardan ya da farklı tedarikçilerden gelen parçalar kaynaklanıyorsa
- Uzun dikişlerde ısıl çarpılma dikişi kaynak sırasında kaydırıyorsa
- Dokunarak arama, çevrim süresini hedefin üstüne çıkarıyorsa
- Manuel kaynaktan robota geçerken parçaları "robota uygun" toleranslara getirmek pahalıysa
Mevcut hücrenize eklenebilir mi?
Çoğu durumda evet. Dikiş takibi yeni bir hücrenin parçası olarak kurulabilir, çalışan bir kaynak robotuna sonradan da eklenebilir. Uyum, robot markasına ve robot kontrolcüsünün nesline bağlıdır. Mevcut bir hücrede ayrıca kamera montajı, kablo yolu ve torç çevresindeki boşluk kontrol edilir.
Nasıl ilerliyoruz?
- Parça ve dikiş analizi: Örnek parçalar ve mevcut kaynak sonuçları üzerinden sapmanın nereden geldiğini ölçeriz: parçadan mı, fikstürden mi, ısıl çarpılmadan mı?
- Deneme kaynağı: Sistemi sizin parçanızda deneriz.
- Kurulum ve entegrasyon: Kamera ve torç montajı, robot kontrolcüsü bağlantısı, robot programının uyarlanması.
- Doğrulama: Sonucu kesit kontrolleri ve gerçek üretim parçalarıyla sizinle birlikte onaylarız.
- Eğitim ve destek: Operatör ve bakım ekibine kalibrasyon, koruma camı temizliği ve arıza durumları için eğitim veririz.
Sık sorulan sorular
Dikiş takibi çevrim süresini uzatır mı? Optik takip kaynak sırasında çalıştığı için ayrı bir arama hareketi gerektirmez; çevrime ya hiç ya da çok az süre ekler. Dokunarak arama kullanan bir hücreyle karşılaştırıldığında çevrim süresi çoğu zaman kısalır.
Kamera ark ışığından ve kaynak sıçrantısından etkilenmez mi? Kaynak ortamı için tasarlanan optik sistemlerde ark ışığına karşı filtre ve değiştirilebilir bir koruma camı bulunur. Koruma camının düzenli temizliği ve değişimi bakım planının bir parçasıdır.
Kaynak banyosu izlemeden farkı ne? Dikiş takibi robotun doğru yere kaynak yapmasını sağlar. Kaynak banyosu izleme ise yapılan kaynağın iyi olup olmadığını kaynak sırasında kontrol eder. İkisi aynı hücrede birlikte çalışabilir.